 Themen in
Fachkunde |
Elektrotechnik |
Fachzeichnen |
Laborübungen
 Fragen
GET-Grundlagen elektrischer Maschinen
[EAM/EMT]
Spannungserzeugung aus dem Magnetismus
Die Spannungserzeugung aus dem Magnetfeld nennt man Induktion. Wir unterscheiden zwei Möglichkeiten:
Ruheinduktion
Aus der allgemeinen Beziehung
\( U_{0} = N \cdot \frac{\Delta \Phi}{\Delta t} \)
wird im Transformator:
\( U_{0} = 4,44 \cdot B \cdot A_{Fe} \cdot f \cdot N\)
- hierin ist:
- \( \hat{B} \cdot A_{Fe} = \Phi \) der magnetische Fluss von oben, über den Spitzenwert der Induktion \( \hat{B} \)
- \( \frac{1}{t} = f\) steht für die Frequenz oder das \( = \frac{1}{\Delta t}\) in \(\frac{1}{s} = s^{-1}\) von oben
- \( N \) steht für die Anzahl der Windungen und der Zahlenwert 4,44 ergibt sich aus
- \( \frac {2 \cdot \pi}{\sqrt {2}} \); also aus \(2 \cdot \pi \cdot f\) der Kreisfrequenz und \( \frac{\hat{B}}{\sqrt {2}} = B\) dem Effektivwert der Induktion, damit die Induzierte Spannung als Effektivwert gerechnet wird.
Da den magnetischen Größen Grenzen gesetzt sind (Sättigung bei ca. 2 Tesla), hängt die erzeugte Spannung im Wesentlichen von der Windungszahl N ab.
Bei Spezialtrafos kann durch eine hohe Frequenz f Eisen eingespart werden, da die erzeugte Spannung auch mit der Frequenz steigt.
1.2 Bewegungsinduktion
Aus der allgemeinen Beziehung
\( U = B \cdot l \cdot v\)
wird im Generator:
\( U = k \cdot n \cdot \Phi \)
- Die Spannung hängt neben der
- \(Maschinengröße\) \(k\)
- auch von der Maschinen- \(Drehzahl\) \(n\)
- und der \(Erregung\) \( \Phi \)
Wenn die Drehzahl des Generators konstant bleiben muss - etwa bei der Synchronmaschine - bleibt zur Einstellung der erzeugten Spannung nur die Erregung übrig.
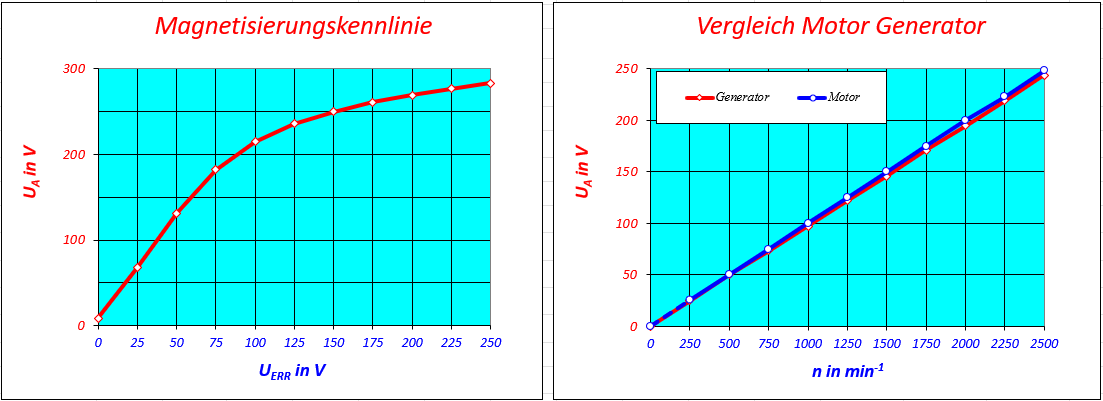
Kennlinie links: Ankerspannung durch Erregerstrom eingestellt; Kennlinie rechts: Ankerspannung durch Maschinendrehzahl eingestellt;
Kraft F aus dem Magnetismus
Auf einen stromdurchflossenen Leiter im Magnetfeld wird eine Kraft ausgeübt. (= Motorprinzip.) Dafür gilt die Beziehung:
\( F = B \cdot l \cdot I\)
Das Drehmoment M
Die allgemeine Beziehung des Motorprinzips wird in einem Elektromotor zu:
\( M_D = k \cdot \Phi_{err} \cdot I_A\)
- Das erzeugte Drehmoment hängt
neben
- der (\(Maschinengröße\) \(k\) (auch Maschinenkonstante genannt)
- auch vom \(Erregerfluss\) \(\Phi_{err}\) (kurz einfacch Erregung der Maschine genannt) und
- dem fließenden \(Anker- oder Rotorstrom\) \(I_A\)ab.
Bei zunehmender Belastung der Maschine wird somit auch der aufgenommene Strom größer (vgl. Transformatorprinzip).
Leistung P einer drehenden Maschine
Für jede drehende Maschine kann die Leistung aus dem \(Drehmoment\) \(M_D\) und der \(Drehzahl\) \(n\) berechnet werden. Es gilt:
\( P_{mech} = \frac{ M_D \cdot n}{9,55} \)
- hierin ist:
- \( P_{mech} \) die mechanische Leistung, manche sagen auch "Wellenleistung" des Motors
- \( M_D \) das Drehmoment des Motors aus \( M_D = F \cdot r\) in \(Nm\)
- \( n \) die Drehzahl des Motors in \(U/min\)
- \( 9,55 \); aus \( \frac{1}{\frac {60}{2 \cdot \pi}} = \frac {1}{9,55}\) wobei die 60 für das Umrechnen der Minuten in Sekunden gebraucht wird, und die \( 2 \cdot \pi\) von der Umfangsgeschwindikeit \( v_U = 2 \cdot r \cdot \pi\) stammt. Dafür findet sich der Radius \( r \) im Drehmoment \( M_D \) wieder.